
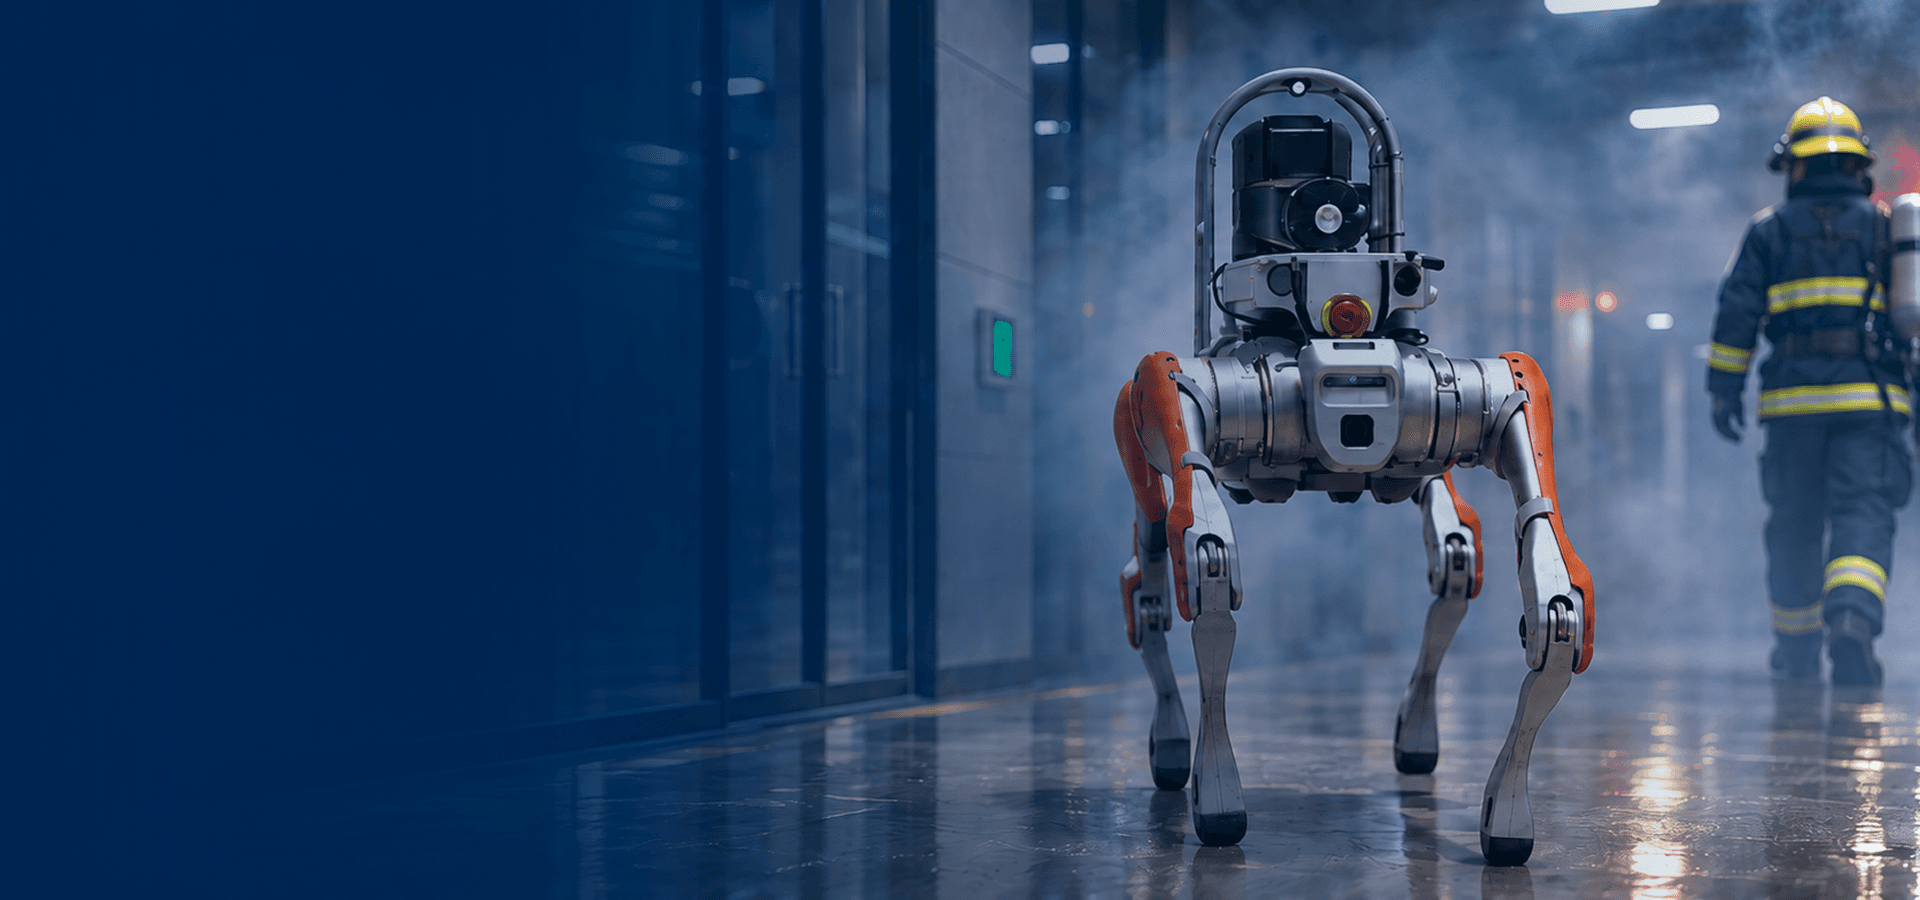
화재 위험을 인지하고,
소방로봇으로 현장 대응을 연결합니다.
소방로봇의 예방 순찰과 정찰, 영상·열화상 정보 수집을 연결하는 피지컬 AI를 개발합니다.
디지털트윈과 AI 기반 위험 분석으로 로봇의 임무 계획과 소방대원의 대응 판단을 지원합니다.
PHYSICAL AI
예방 순찰부터 현장 정찰까지,
소방·안전을 위한 피지컬 AI
로봇이 현장 정보를 수집하고, AI가 상황 파악과 임무 계획을 지원합니다.
관제와 소방로봇, 대응 인력을 연결해 점검 결과를 현장 대응에 활용합니다.

위험 인지
영상·열화상과 센서 정보로
이상 징후와 확인 위치를 파악합니다.
상황 분석과 임무 계획
공간 정보와 화재 시뮬레이션으로
정찰 우선순위와 경로를 검토합니다.
로봇 정찰과 대응 지원
정찰 요청을 로봇 운용에 연결하고
현장 정보를 대응 인력과 공유합니다.
FIRE & SAFETY WORKFLOW
위험 인지부터 로봇 정찰까지,
소방 대응의 흐름을 연결합니다
현장 정보 수집, 위험 분석, 정찰 임무 계획과 로봇 운용을 연결합니다.
예방 순찰
위험 분석
임무 계획
로봇 정찰
현장 대응


uTwin · uSim · OpenJarvis · uRobot
PRODUCT PIPELINE
공간 캡처부터 로봇 실행까지,
하나의 파이프라인으로 연결합니다
현장을 캡처해 만든 공간 데이터를 시뮬레이션과 AI 판단에 활용하고, 그 결과를 실제 로봇의 움직임으로 옮깁니다.
STAGE 01 · CAPTURE
u360 · 360 AI 모델링
렌즈로 찍은 현장을 실시간으로
3D 공간 모델로 만듭니다.
STAGE 02 · MODEL
uBuilder · 온톨로지 모델링
CAD 도면과 이미지를 의미 정보가
담긴 3D 모델로 변환합니다.
STAGE 03 · ONTOLOGY
uTwin · 공간 온톨로지 엔진
형상·위상·속성·IoT 데이터를
하나의 공간 온톨로지로 묶습니다.
STAGE 04 · SIMULATE
uSim · 물리 시뮬레이션 엔진
FDS·CFD·에이전트·FEA 해석으로
현장 상황을 미리 검증합니다.
STAGE 05 · DECIDE
uStudio · 공간 지능 허브
온톨로지와 워크플로, AI 코딩으로
공간 판단을 만드는 허브입니다.
STAGE 06 · EXECUTE
uRobot · 체화 실행 플랫폼
디지털트윈의 결정을 실제 로봇의
움직임으로 실행합니다.
- 현실 공간
- 디지털 온톨로지
- AI 판단
- 로봇 실행
USE CASE
하나의 정찰 임무가
계획부터 공유까지 이어집니다
화재 시뮬레이션으로 임무를 계획하고, AI 에이전트가 로봇에 전달하며
정찰 결과는 현장 인력과 다음 임무로 다시 돌아갑니다.
01 · SIMULATE|uTwin · uSim
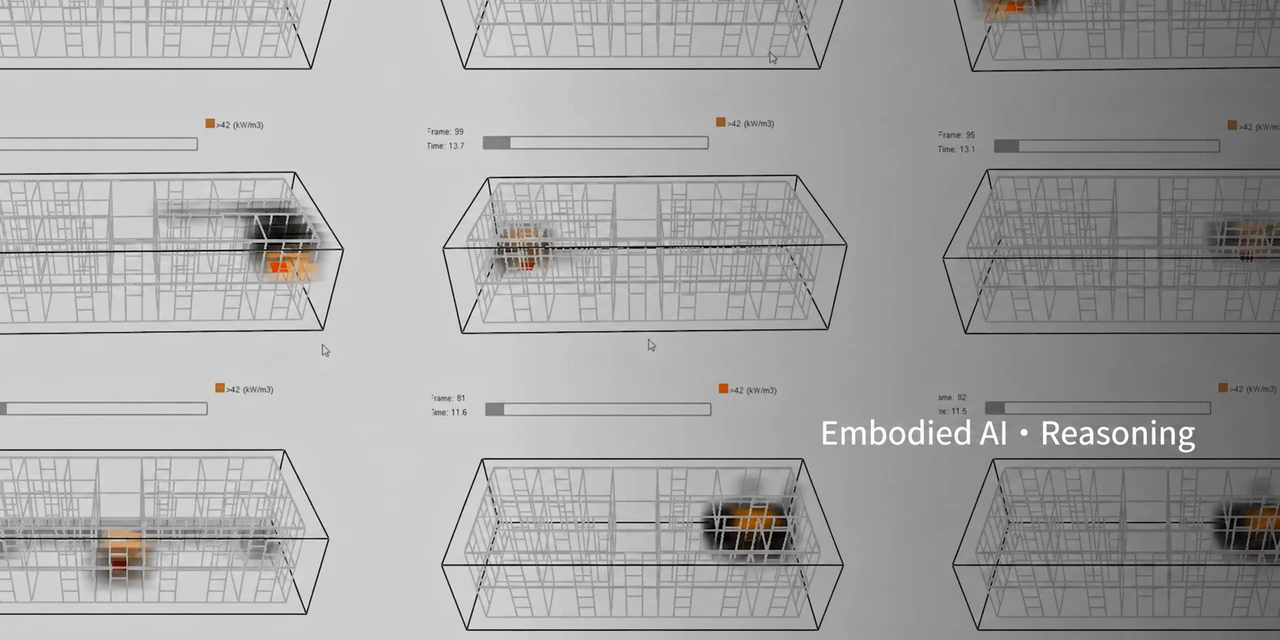
순찰 구역을 정하고 화재 위험을 예측합니다
점검 위치와 순찰 경로, 관측 항목을 정의하고 FDS 기반 시뮬레이션으로 화재·연기·온도의 확산 시나리오를 비교합니다. CAD·BIM·포인트클라우드로 구성한 디지털트윈 위에서 정찰 우선순위와 이동 경로를 검토합니다.
 순찰 임무 구성: 점검 구역과 관측 항목에 맞는 로봇 이동 계획
- 정찰 우선순위 검토: 위험 확산 시나리오에 따라 확인할 구역 검토
- 이동 경로 검토: 공간 연결 관계를 활용한 경로 계획
02 · DECIDE|OpenJarvis
정찰 임무와 로봇 운용을 연결합니다
OpenJarvis를 관제의 정찰 요청과 소방로봇 운용을 잇는 AI 에이전트로 활용합니다. 로컬 AI 실행과 도구 호출 기능으로 요청에 필요한 작업을 정리해 로봇별 연동 인터페이스로 전달합니다.
- 정찰 요청
- OpenJarvis
- 로봇 연동 인터페이스
- 소방로봇
- 임무 요청 연결: 요청에 필요한 로봇 연동 도구 호출
- 수행 결과 공유: 임무 상태와 관측 내용을 정리해 운영자 판단 지원
03 · EXECUTE|uRobot
로봇이 순찰하며 예방점검을 실행합니다
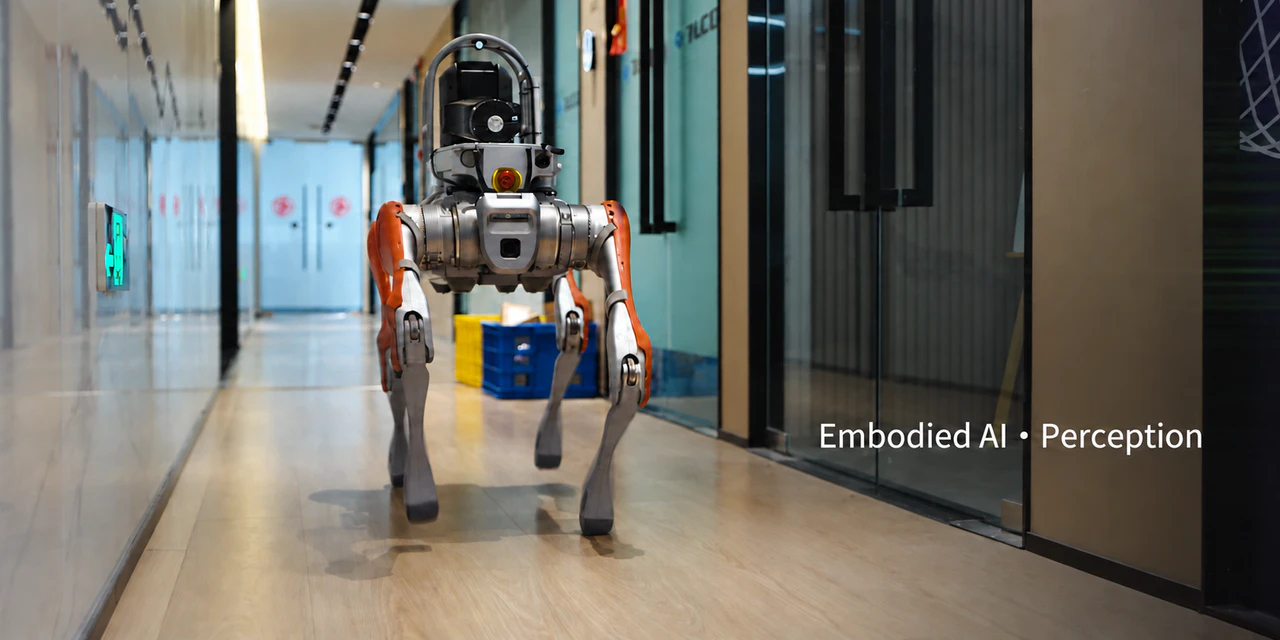
로봇이 계획된 경로를 순찰하며 수집한 영상·센서 정보로 통로 장애물과 설비 상태 변화를 확인합니다. 관측 결과를 위치와 함께 기록해 담당자의 확인과 후속 조치로 이어지게 합니다.
- 센서 정보 연계: 로봇의 영상·센서 정보를 관측 위치와 연결
- 이상 징후 확인: 점검 결과를 운영자 확인과 후속 조치에 활용
04 · EXECUTE|uRobot
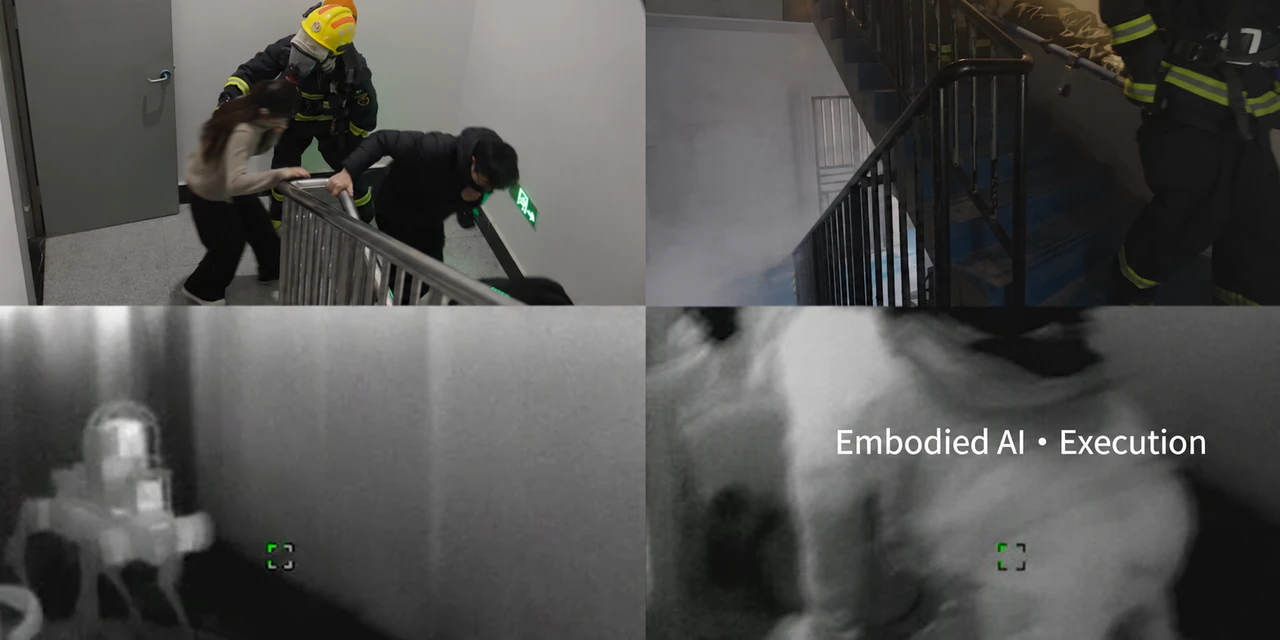
이동형 센서로 현장의 변화를 확인합니다
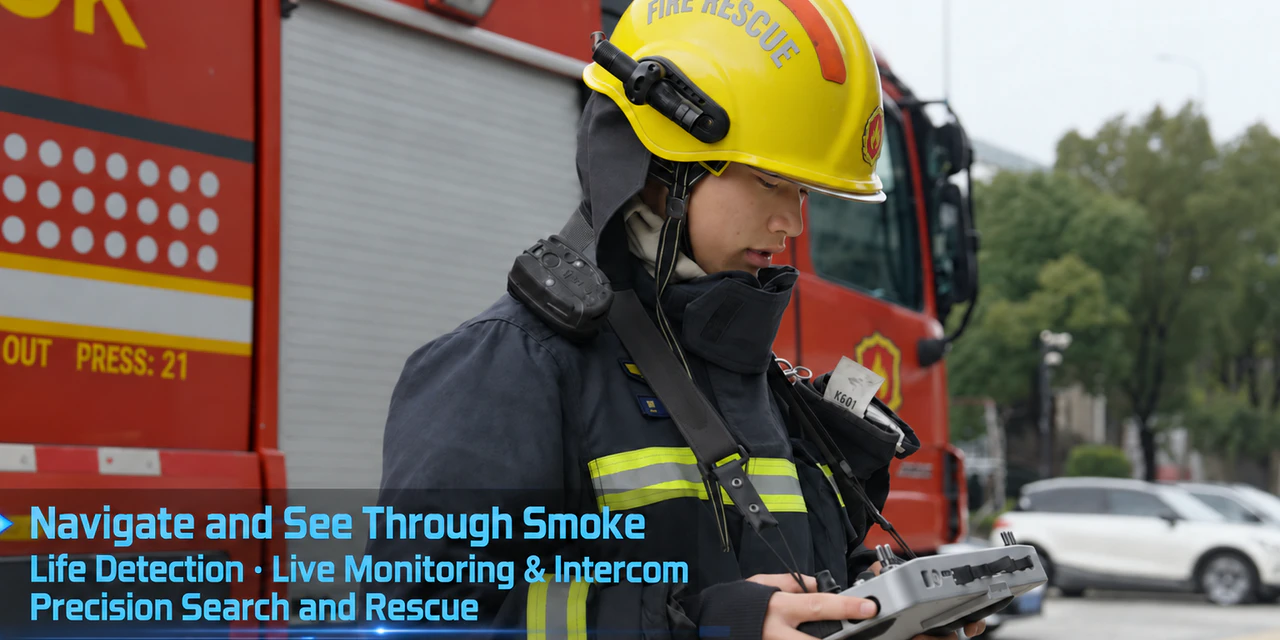
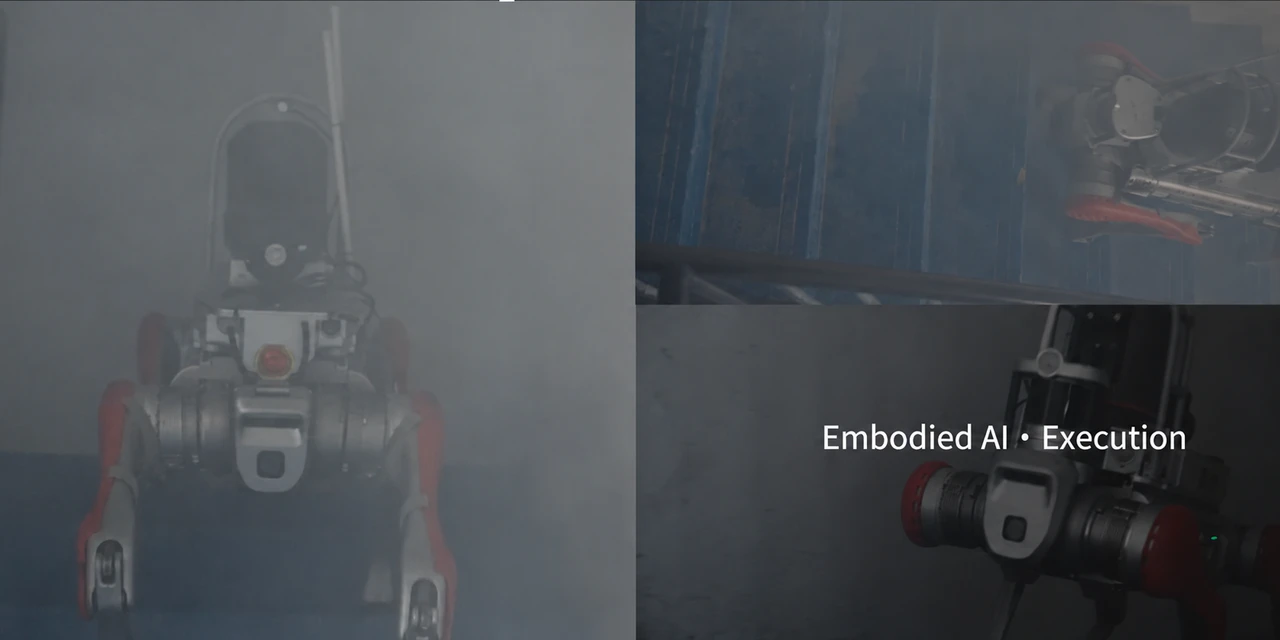
고정형 센서로 확인하기 어려운 위치를 소방로봇이 직접 정찰합니다. 영상·열화상 등 임무에 맞는 센서를 선정하고, 로봇의 위치와 관측 결과를 관제에 실시간으로 연계합니다.
05 · FEEDBACK|uTwin
정찰 결과를 현장 인력과 다음 임무로 잇습니다
로봇이 수집한 영상·열화상과 관측 위치를 대응 인력에게 전달해 현장 상태와 추가 확인 지점을 공유합니다. 임무 이력과 점검 결과를 축적해 반복되는 위험 요인과 관측 누락 구역을 다음 순찰 계획에 반영합니다.
- 현장 협업: 소방대원과 관제 담당자가 정찰 결과를 함께 확인
- 기록 축적: 순찰·정찰 이력과 대응 결과를 위치별로 정리
적용 대상
복합시설·공공시설, 산업시설, 공동구·터널 등
도입 과정
- 소방 점검·정찰 임무 정의
- 로봇·센서 선정
- 이동·통신·관제 연계 검증
- 운용 시나리오 구성·단계적 확대
※ 시뮬레이션은 입력 조건에 따른 예측 결과이며, 로봇 운용 계획은 현장 정보와 장비 운용 조건을 함께 반영해 검토합니다. 도입 시 장비 사양과 현장 검증을 바탕으로 이동 구간·통신·센서·임무 범위를 구체화합니다.
APPLICATIONS
현장에서 일하는 피지컬 AI
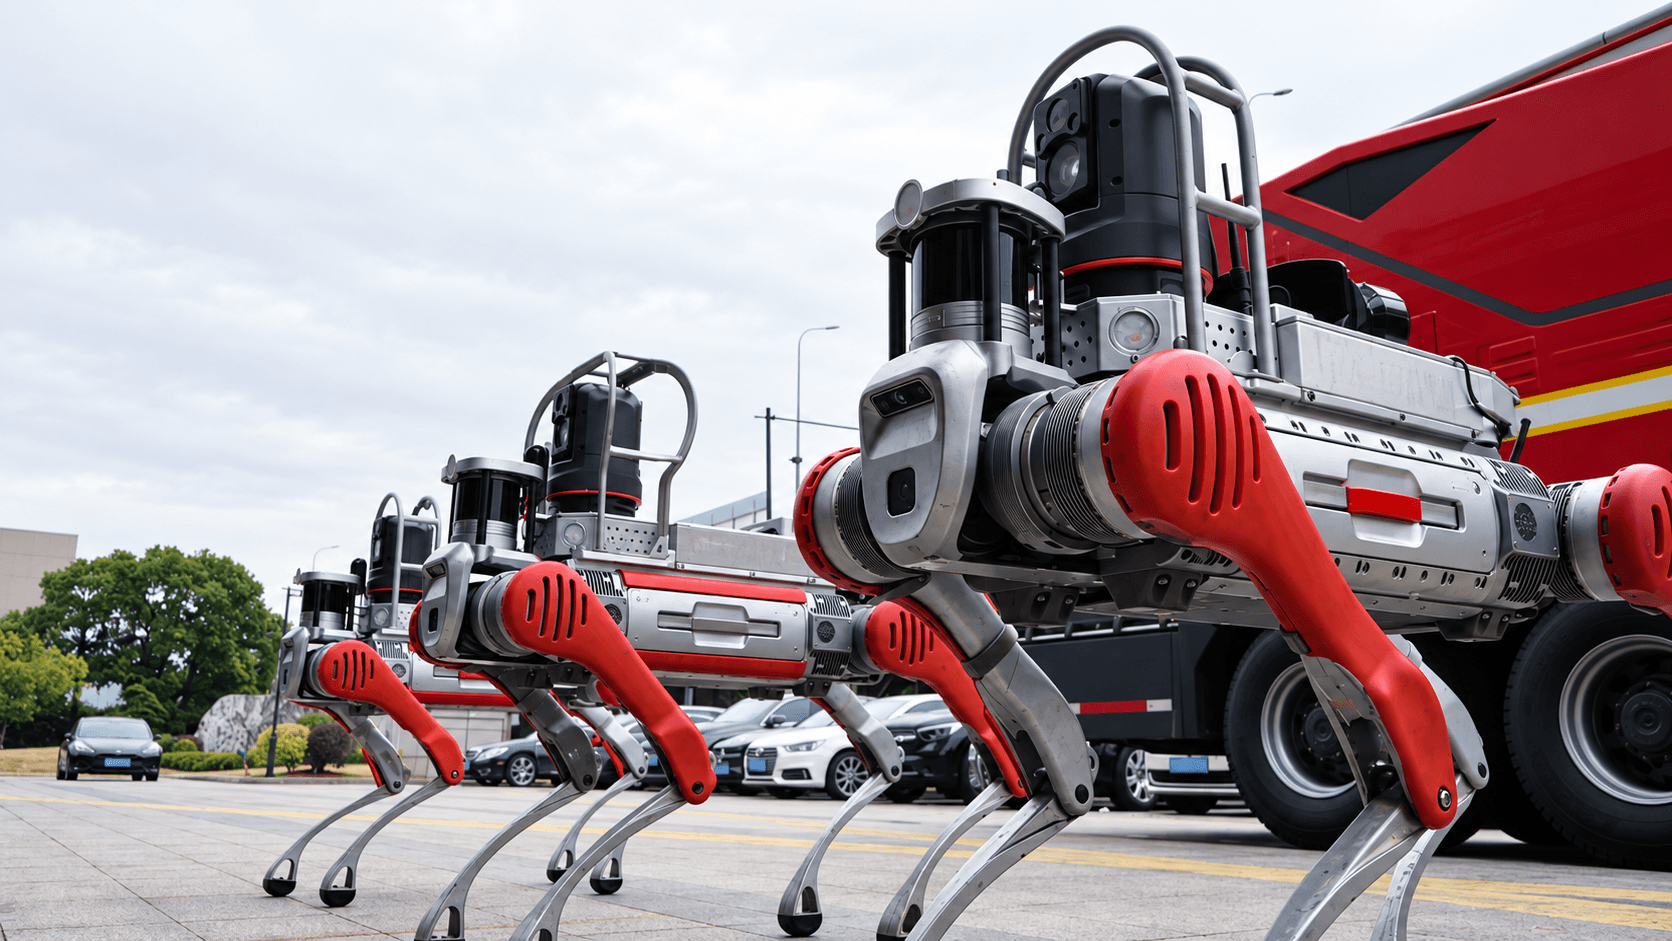
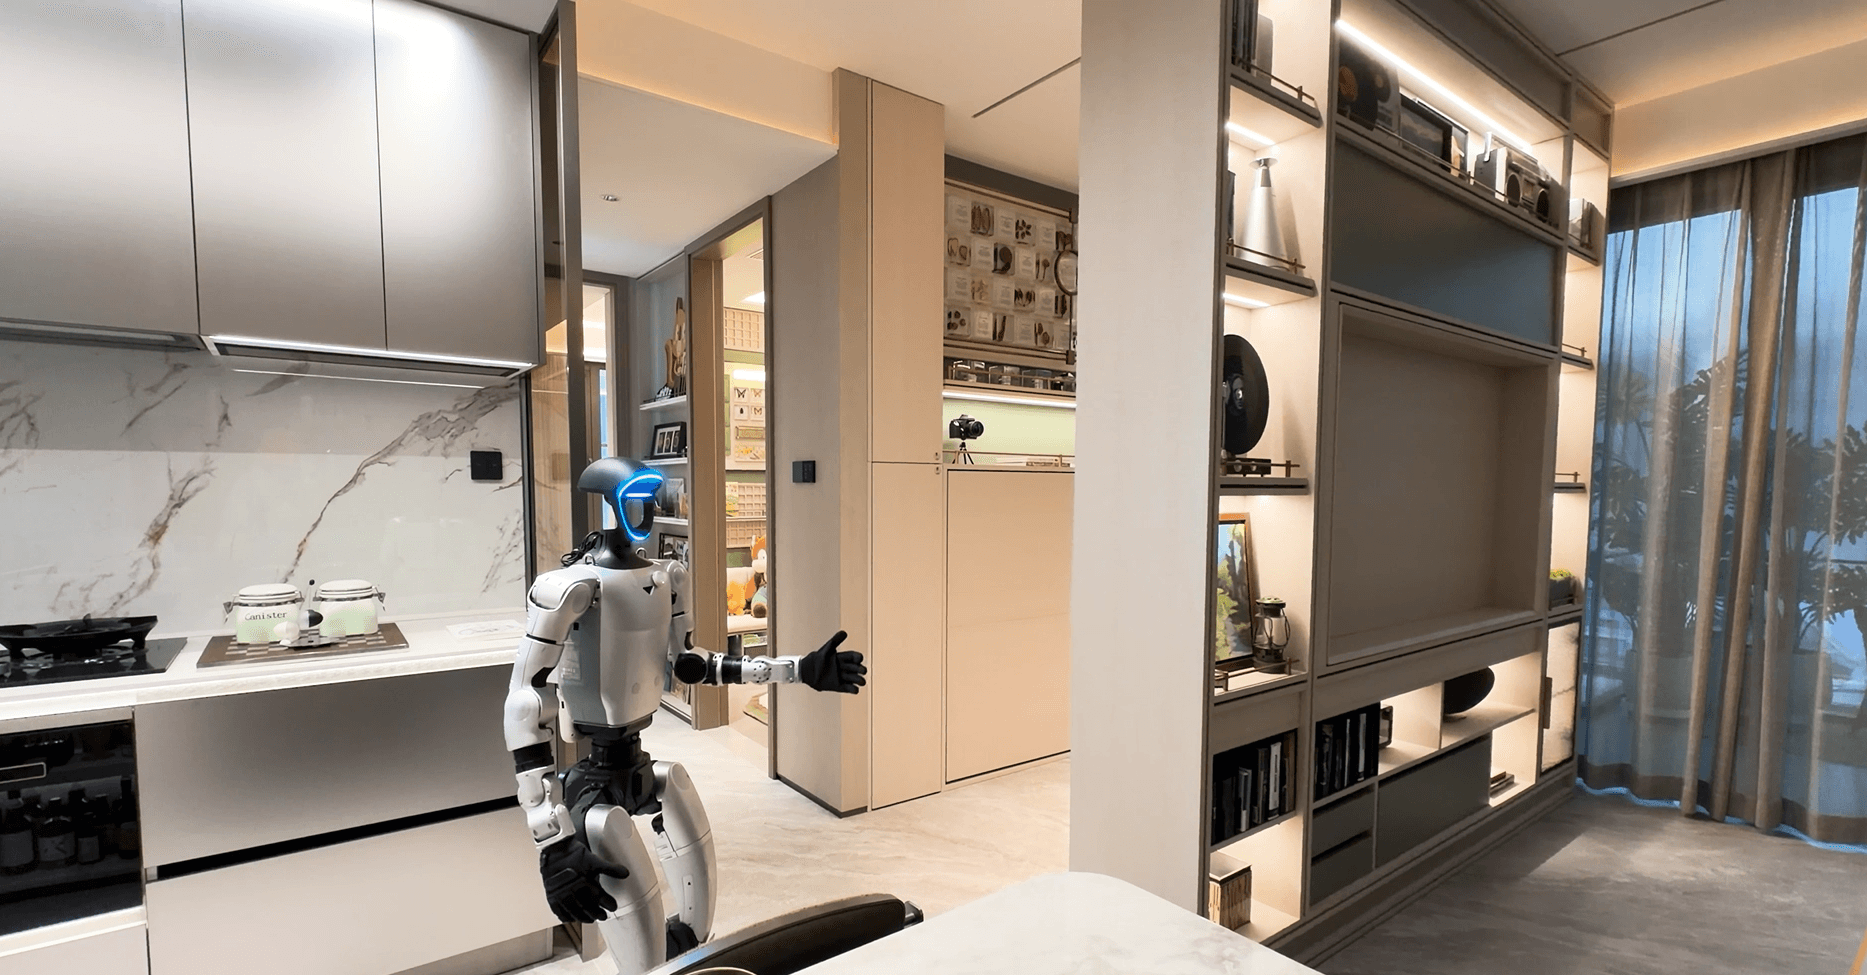
로봇 통합 관제부터 자율 순찰, 안내 로봇, 드론 데이터 수집까지
공간 데이터를 현장 업무에 연결합니다.
01
uTwin 기반 로봇 통합 관제
로봇과 지도, 임무를 하나의 운영 환경으로
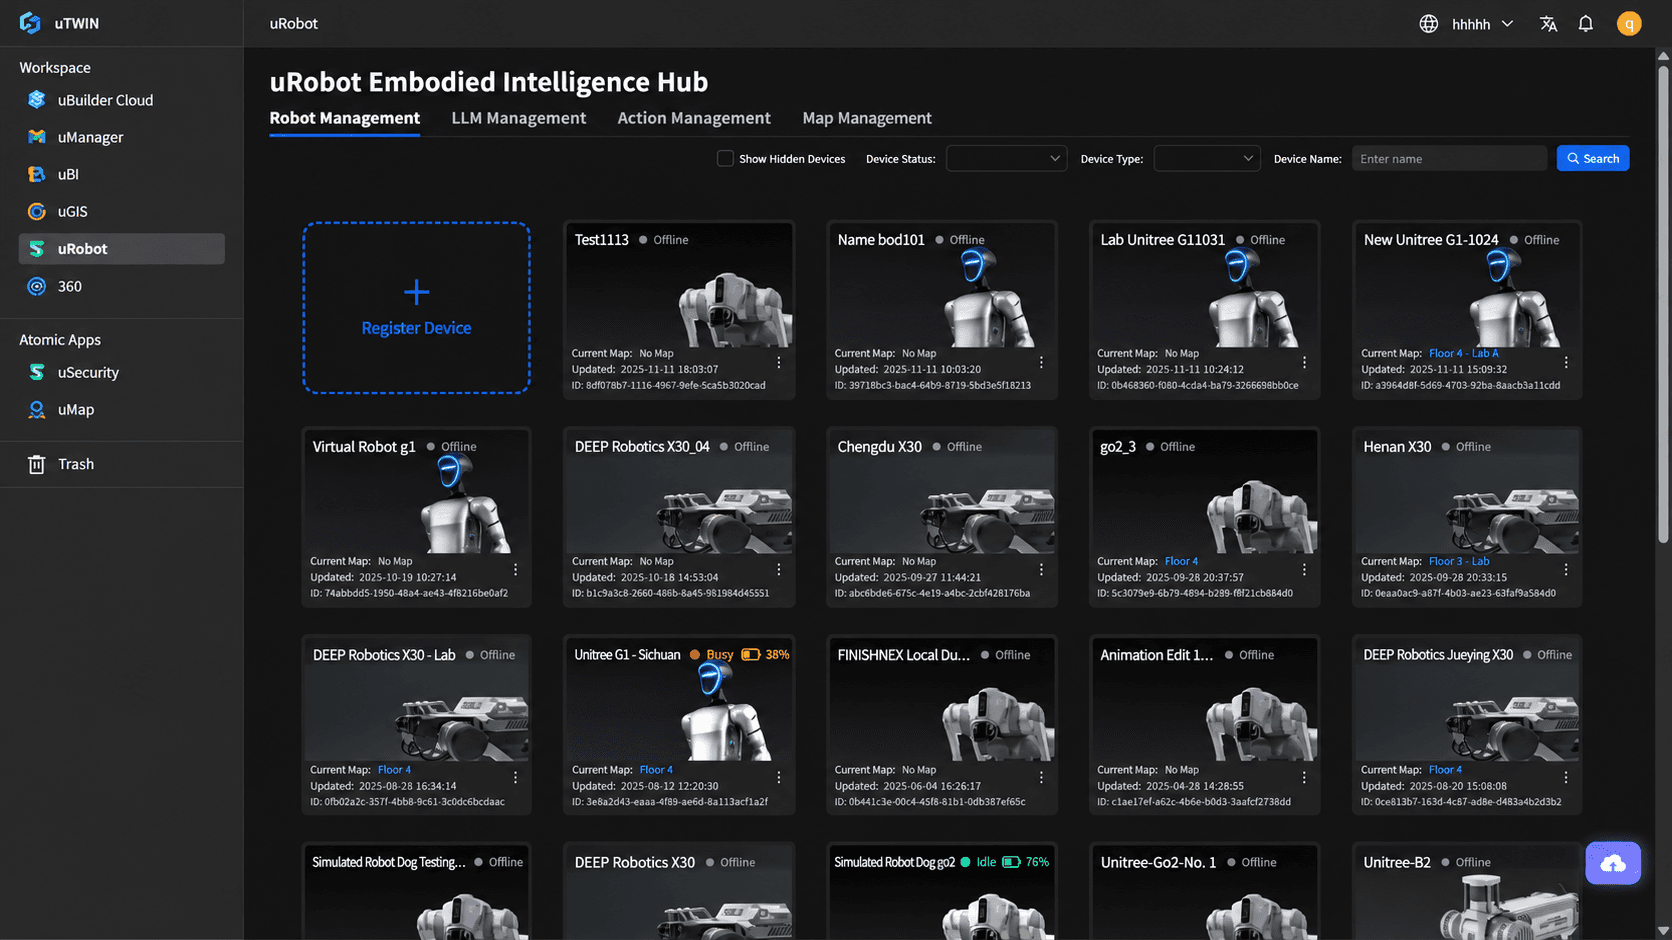
uTwin의 3차원 공간과 현장 데이터를 로봇 운영에 연결합니다. 로봇의 상태와 지도, 수행할 동작을 함께 관리하고 작업지시·스케줄링·통합 대시보드까지 연계합니다.
- 로봇 관리: 이종 로봇의 등록 정보·연결 상태·적용 지도 확인
- 공간·지도 관리: 3D 공간과 주행 영역, 주요 지점을 운영 정보에 연결
- 임무·동작 관리: 작업지시, 행동 시나리오와 스케줄 구성
- 현장 데이터 연계: 센서·장비 이벤트를 디지털트윈 화면에서 활용
NEXT CHALLENGE
화면 속 디지털트윈에서,
현장에서 일하는 로봇으로
공간 모델과 현장 데이터를 기반으로
로봇·드론이 판단하고 움직이는
피지컬 AI 플랫폼으로 발전합니다.
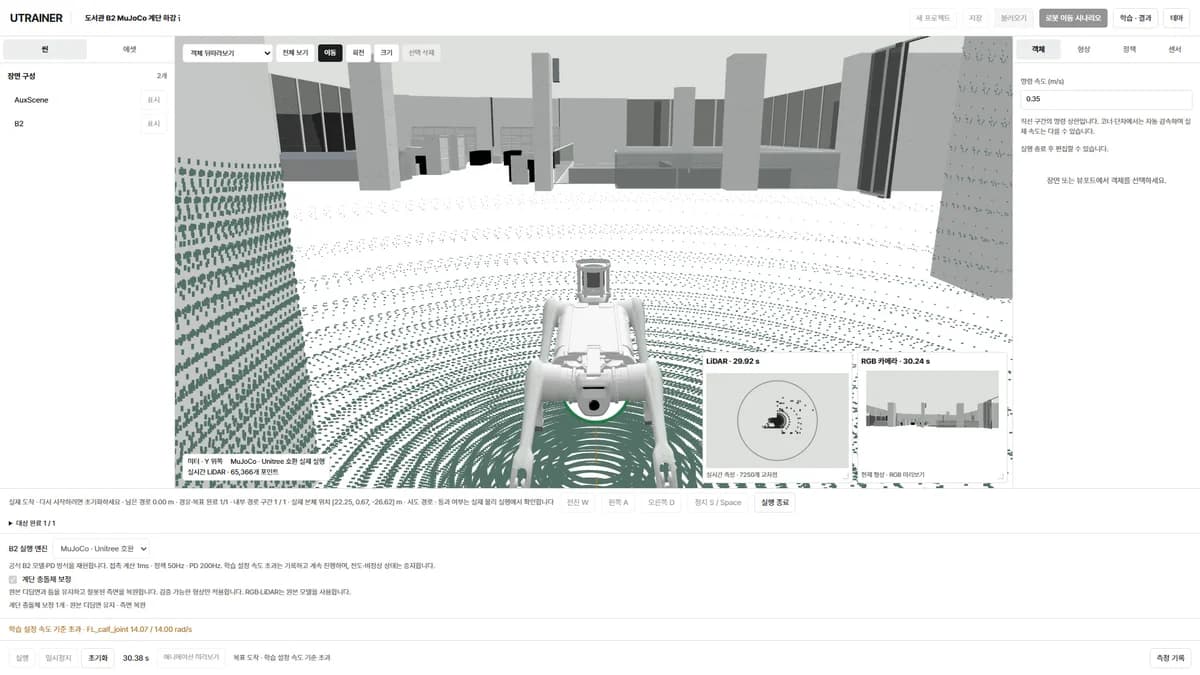
- 01PROBLEM
공간을 모르는 로봇, 끊어진 현장
로봇과 드론은 늘어나지만 장비마다 서로 다른 지도와 관제 프로그램을 씁니다. 현장의 공간 정보와 운영 데이터가 로봇 운영과 이어지지 않아 순찰·점검 결과를 업무에 바로 활용하기 어렵습니다.- 제조사마다 다른 로봇 지도·관제 환경
- 반복 점검이 필요한 터널·변전소의 인력 부담
- 위치 정보 없이 흩어지는 현장 수집 데이터
- 02AVRO APPROACH
공간 모델 위에서 움직이는 로봇 운영
uBuilder로 구축한 3D 공간 모델과 uTwin의 현장 데이터를 로봇 운영의 기준으로 삼습니다. 하나의 플랫폼에서 이종 로봇의 지도·임무·상태를 관리하고, 수집 데이터를 위치와 함께 확인합니다.- 도면·BIM·포인트클라우드 기반 주행 공간 구축
- uTwin·uRobot 연계 이종 로봇 통합 관제
- 토폴로지 경로와 점검 시나리오 설계
- 03NEXT DIRECTION
스스로 판단하고 실행하는 피지컬 AI
시뮬레이션과 AI 판단을 거친 결과가 실제 로봇의 움직임으로 이어지는 파이프라인을 완성합니다. 캡처부터 실행까지 하나의 공간 온톨로지 위에서 운영되는 현장을 만듭니다.- LLM 기반 작업 지시와 로봇 행동 시나리오 생성
- uSim 시뮬레이션을 통한 임무 사전 검증
- 건설·플랜트·공공시설 로봇·드론 서비스 확장